欢迎光临山东智能科技有限公司 - !
网站首页
关于
产品展示
机械臂
自动导向车
服务机器人
特种机器人
全自动生产线设备
自动化系统
系统集成
非标自动化设备
新闻中心
品牌动态
行业新闻
技术支持
工程案例
联系我们
Search
自动导向车
首页
>>
产品展示
>>
自动导向车
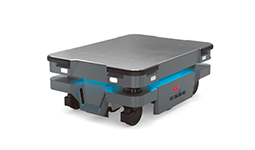
自主移动机器人
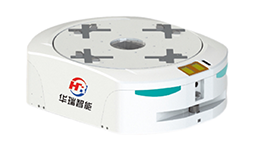
背负顶升式AGV
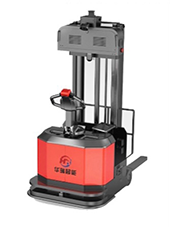
堆高式叉车AGV
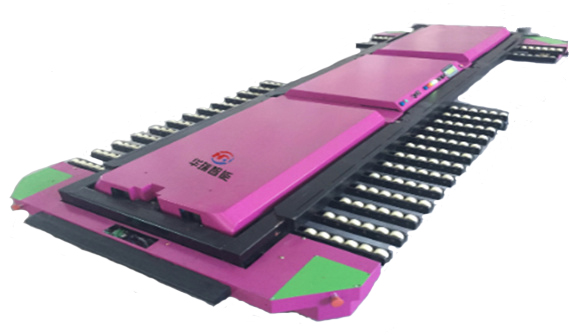
梳齿型AGV
搬运式无人叉车
首页
上一页
1
下一页
末页
机械臂
自动导向车
服务机器人
特种机器人
全自动生产线设备
自动化系统
系统集成
非标自动化设备
技术支持
查看更多
机械臂设计图纸:从二维蓝图到三维现实的精密推演
机械臂设计图纸:从二维蓝图到三维现实的精密推演很多人以为,机械臂设计图纸仅是工程师在CAD软件中绘制的几何图形集合,其实不然。图纸的底层逻辑是运动学、动力学与材料力学的三重耦合,其每一根线条都承载着关节扭矩分配、末端执行器轨迹精度与本体刚度校核的物理约束。以工业六轴机械臂为例,图纸中标注的D-H参数(Denavit-Hartenberg parameters)并非随意设定,而是通过逆向运动学解算,...
开源机械臂:技术民主化背后的产业重构逻辑
开源机械臂:技术民主化背后的产业重构逻辑很多人以为开源机械臂只是将硬件设计图纸与控制代码公开,就能实现技术普惠。其实不然,真正的开源机械臂生态需要构建从硬件标准化接口、运动学算法库到云端仿真平台的完整技术栈——这是德国工业4.0协会在2023年发布的《开源机器人技术成熟度模型》中明确指出的产业门槛。底层逻辑是:开源的本质是技术标准的统一战争。以UR5机械臂为例,其开源的ROS接口协议让第三方开发者...
Panda机械臂:工业场景下的精密控制与柔性化实践
从实验室到产线:Panda机械臂的底层控制逻辑突破很多人以为,机械臂的精度提升仅依赖硬件堆砌,其实不然。Panda机械臂的核心竞争力在于其基于扭矩控制的关节阻抗调节技术——通过实时监测电机电流与关节角度的微分关系,构建动态刚度模型,使末端执行器在接触工件时的形变量可精确控制在±0.02mm范围内。这种控制策略的底层逻辑,是利用电机扭矩反馈替代传统位置闭环,将机械臂从“刚性执行器”转化为“可感知外力...
柔性机械臂:工业场景下的精密控制革命
柔性机械臂:工业场景下的精密控制革命很多人以为柔性机械臂的‘柔性’仅指物理结构的可弯曲性,其实不然。其底层逻辑是力控算法与材料科学的深度耦合——通过分布式压力传感器阵列实时反馈接触力,结合逆运动学模型动态调整关节扭矩,最终实现‘刚柔并济’的交互模式。这种特性在3C电子装配场景中尤为关键:某头部手机厂商的产线数据显示,采用柔性机械臂后,屏幕贴合工序的良品率从92.3%提升至98.7%,直接源于其对0...
Copyright © 2024 山东智能科技有限公司 All Rights Reserved. 网站ICP备案:
陕ICP备19022054号
部分素材来源于互联网,如有侵权请联系删除
联系方式
18569375536
7*24小时服务热线
qingzangdongchongxiacao.com@163.com
E-mail
关注微信
扫一扫添加微信


 扫一扫添加微信