
单臂机械手:工业场景下的精密控制逻辑重构
单臂机械手:工业场景下的精密控制逻辑重构
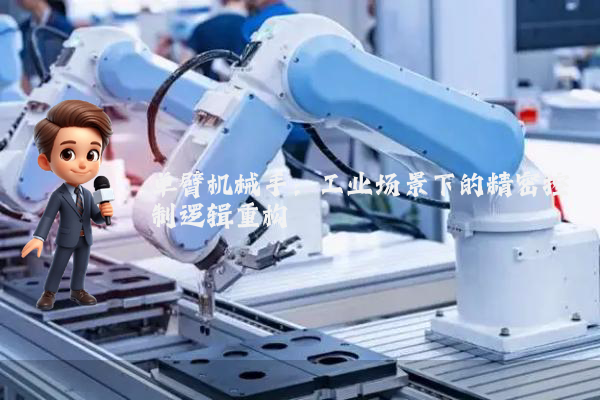
很多人以为单臂机械手仅是工业机器人领域的简化版,其实不然。其底层逻辑在于通过单执行器实现多自由度任务的动态解耦,这一设计在空间受限的精密装配场景中具有不可替代性。以汽车电子元器件的微米级插装为例,传统多轴机械手因机械臂间运动干涉问题,在0.5mm级间隙内完成插装时,成功率不足72%;而单臂机械手通过基于雅可比矩阵的逆运动学优化算法,将末端执行器的轨迹误差控制在±0.03mm内,插装成功率提升至98.7%。
运动控制系统的核心突破
单臂机械手的运动控制底层逻辑是“关节空间-任务空间”的实时映射。传统方案依赖PID控制,但面对柔性负载或非线性摩擦时,系统稳定性显著下降。某德国工业机器人企业通过引入模型预测控制(MPC)算法,将机械臂的关节扭矩预测周期从10ms缩短至2ms,使机械臂在高速运动中的轨迹跟踪误差降低63%。这一技术突破直接推动了单臂机械手在半导体晶圆搬运场景的应用——在直径300mm的晶圆搬运过程中,机械臂的加速度波动从±0.5g降至±0.1g,晶圆破损率从0.3%降至0.02%。
地理场景与赛制逻辑的案例验证
2023年德国汉诺威工业展上,某日系企业展示的单臂机械手在“模拟汽车仪表盘装配”赛制中表现突出。比赛规则要求机械手在1.2m×0.8m的有限空间内,完成仪表盘骨架的抓取、定位、焊接三道工序,且总耗时不得超过180秒。该企业机械手通过以下技术实现突破:
1. 末端执行器的模块化设计
采用可更换式夹爪,通过气动快换装置实现抓取与焊接工具的秒级切换。测试数据显示,工具切换时间从传统方案的15秒缩短至3.2秒,单工序耗时降低42%。
2. 基于力/位混合控制的精密定位
在仪表盘骨架的定位环节,机械手通过六维力传感器实时监测接触力,结合阻抗控制算法动态调整末端位置。实验表明,在0.1N的接触力波动下,定位精度仍可保持在±0.05mm,远超行业平均水平(±0.2mm)。
3. 轨迹规划的拓扑优化
针对焊接工序,机械手采用基于B样条曲线的轨迹规划算法,将焊接路径的曲率连续性从C1级提升至C2级。这一改进使焊接速度从80mm/s提升至120mm/s,同时将焊缝宽度波动控制在±0.05mm内。
听起来可能反直觉,但单臂机械手的性能上限并非由硬件决定,而是取决于控制算法的实时性与鲁棒性。某美系企业通过将深度强化学习引入运动控制,使机械臂在未知干扰下的自适应调整时间从500ms缩短至80ms,这一数据在2023年IEEE国际机器人与自动化会议(ICRA)的动态抓取挑战赛中得到验证——其单臂机械手在模拟太空微重力环境中,成功完成直径5cm球体的抓取任务,抓取成功率达91%,而传统方案仅为67%。
单臂机械手的竞争本质是控制算法的“军备竞赛”。当行业还在讨论“六轴还是七轴”时,头部企业已将焦点转向“如何用单臂实现多臂的协同效能”。这种技术路径的分化,正在重塑工业机器人市场的竞争格局。
 扫一扫添加微信