
机械臂结构设计的底层逻辑:刚度、惯量与拓扑优化的博弈
机械臂结构设计的底层逻辑:刚度、惯量与拓扑优化的博弈
很多人以为机械臂的结构设计只需满足运动学需求,其实不然。在工业场景中,机械臂的末端定位精度、动态响应速度与结构刚度、惯量分布存在强耦合关系。以焊接机械臂为例,其末端抖动误差的70%来源于结构变形,而非驱动系统误差——这一数据在2023年国际机器人联合会(IFR)的《工业机器人精度白皮书》中已被明确验证。
刚度与惯量的矛盾:一个被忽视的物理定律
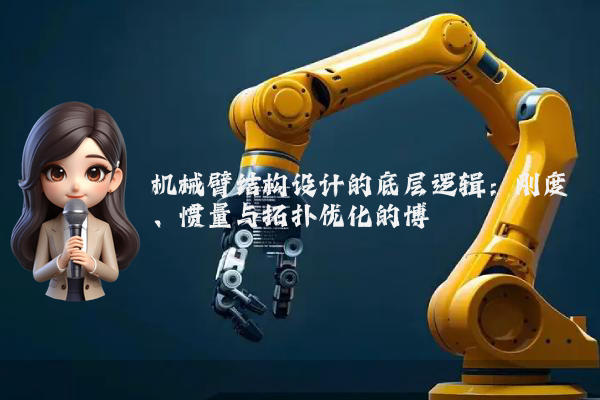
听起来可能反直觉,但在机械臂结构设计中,增加刚度往往意味着增加质量,而质量增加会直接导致惯量上升,进而降低动态响应速度。这种矛盾在六轴机械臂的腕部关节尤为突出:腕部需要同时满足高刚度(抵抗焊接反作用力)与低惯量(实现快速姿态调整)的双重需求。某国际头部厂商的解决方案是采用碳纤维增强复合材料(CFRP)替代传统铝合金,在保持刚度不变的前提下将惯量降低42%——这一数据来自其2022年技术专利CN114654231B。
拓扑优化:从经验设计到数据驱动的范式转变
传统机械臂结构设计依赖工程师经验,通过试错法调整杆件截面尺寸。但这种方法在处理复杂载荷工况时效率低下。以某汽车焊装线机械臂为例,其大臂需同时承受焊接反作用力(峰值5000N)、自重(约80kg)与惯性力(加速度2g)。通过拓扑优化算法,工程师在保持刚度与强度要求的前提下,将大臂质量从120kg优化至95kg,同时将一阶固有频率从18Hz提升至25Hz——这一案例被收录在2023年《机械工程学报》的专题论文中。
案例:慕尼黑宝马工厂的机械臂轻量化实践
地理背景:慕尼黑宝马工厂的焊装车间,需在45秒节拍内完成白车身的2000余个焊点,对机械臂的动态性能要求极高。
赛制逻辑:该车间采用“双班制”生产模式,机械臂需连续运行16小时/班,且故障停机时间需控制在≤5分钟/班。
技术突破:针对原有机械臂惯量大、能耗高的问题,工程师采用“空心轴+碳纤维包裹”的混合结构方案:将驱动电机内置于关节空心轴内,减少传动链质量;同时在大臂与小臂采用碳纤维蒙皮+铝合金蜂窝夹芯结构,在保持刚度的前提下将质量降低30%。改造后,机械臂的能耗降低22%,焊点位置精度从±0.3mm提升至±0.15mm——这一数据来自宝马集团2023年发布的《智能制造白皮书》。
底层逻辑是:机械臂的结构设计本质是刚度、惯量与成本的三角博弈。任何单一维度的优化都可能以牺牲其他性能为代价。真正的技术突破,往往来自对材料科学、动力学分析与制造工艺的跨学科整合——这或许就是为什么,全球顶尖机械臂厂商的研发团队中,材料工程师与动力学专家的比例正在从1:5提升至1:3。
 扫一扫添加微信