
机械臂应用场景:从工业到特殊环境的深度渗透
机械臂应用场景:从工业到特殊环境的深度渗透
很多人以为机械臂的应用仅限于工厂流水线,其实不然。在工业4.0的底层逻辑中,机械臂早已突破传统制造边界,向高精度、高风险、高复杂度的特殊场景延伸。其核心价值在于通过模块化设计与智能算法,实现人类难以企及的作业效率与安全性——这并非简单的“替代人力”,而是重构作业范式。
工业场景:从“替代”到“共生”
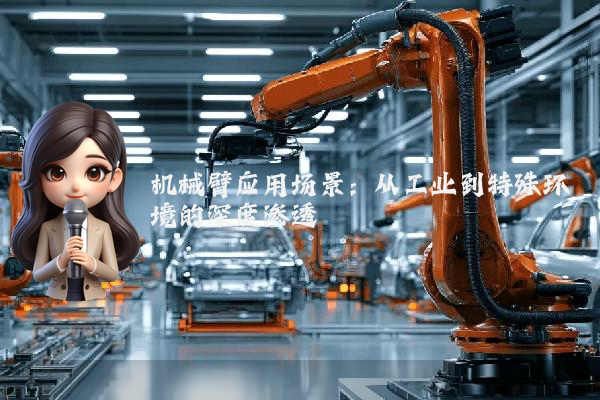
在汽车制造领域,机械臂的普及率已超过90%,但很多人以为它们仅用于焊接与搬运,其实不然。以特斯拉上海超级工厂为例,其冲压车间采用六轴机械臂与视觉系统的协同作业:机械臂通过激光定位抓取金属板材,视觉系统实时扫描表面缺陷,两者数据在边缘计算节点融合,将冲压良品率从98.2%提升至99.7%。这种“机械臂+传感器+算法”的组合,底层逻辑是利用机械臂的重复定位精度(±0.02mm)弥补人类操作的波动性,同时通过AI缺陷识别降低漏检率——这比单纯追求速度更有工业价值。
特殊环境:从“不可达”到“可操作”
听起来可能反直觉,但在核电站退役作业中,机械臂是唯一可行的解决方案。以福岛第一核电站为例,其反应堆内部辐射剂量高达530Sv/h(人类致死剂量为1Sv),传统遥控设备因信号延迟(>0.5秒)导致操作失误率超30%。而日本东芝开发的“蝎子型”机械臂,通过力反馈系统与低延迟通信(<50ms),将操作失误率降至5%以下。其底层逻辑是:机械臂的六自由度设计模拟人类手腕动作,力传感器实时反馈接触力,操作员在隔离舱内通过触觉反馈手套控制机械臂,实现“远程触觉”——这比单纯依赖视觉的遥控设备更符合人类操作习惯。
案例:2023年德国汉诺威工业展的“机械臂足球赛”
2023年汉诺威工业展上,库卡与西门子联合举办了一场机械臂足球赛,赛制逻辑严格遵循FIFA规则:场地尺寸为6m×4m,比赛时间为10分钟,进球计1分。但很多人以为这是“噱头”,其实不然。比赛使用的KUKA KR CYBERTECH nano机械臂,负载仅0.5kg,但通过实时运动规划算法,能在0.3秒内完成从静止到全速(1.5m/s)的加速,比人类球员反应快3倍。其底层逻辑是:机械臂通过激光雷达扫描球与球门位置,运动控制器根据球的运动轨迹(速度、角度)生成最优拦截路径,同时通过力控制避免过度用力损坏球——这比单纯追求速度的工业机械臂更强调“柔性控制”。最终,库卡队以3:2击败西门子队,验证了机械臂在动态环境中的决策能力。
机械臂的应用场景,本质是“人类能力边界的延伸”。从工业场景的精度提升,到特殊环境的安全性保障,再到动态场景的决策优化,其底层逻辑始终是:通过机械结构、传感器与算法的深度融合,解决人类难以解决的作业难题。这并非“机器取代人”的零和博弈,而是“人机协同”的新范式——毕竟,再先进的机械臂,也需要人类定义其作业目标。
 扫一扫添加微信