
艾利特机械臂:从工业场景到复杂赛场的精准突围
工业级精度与赛场级鲁棒性的双重验证
很多人以为机械臂的工业应用与竞技场景存在技术鸿沟,其实不然——二者的底层逻辑均指向对动态环境的实时响应能力。以艾利特EC612协作机械臂为例,其搭载的力控算法模块在汽车零部件装配线与机器人格斗赛场均展现出惊人适配性:在长春一汽某产线,该型号机械臂通过六维力传感器实现0.02N的微力控制,将发动机缸盖螺栓紧固良品率提升至99.97%;而在2023年东京机器人格斗锦标赛中,同一技术架构的机械臂凭借动态阻抗调节功能,在对手200kg级冲击下仍保持关节角度误差小于0.1°。
赛制逻辑倒逼技术突破的典型案例
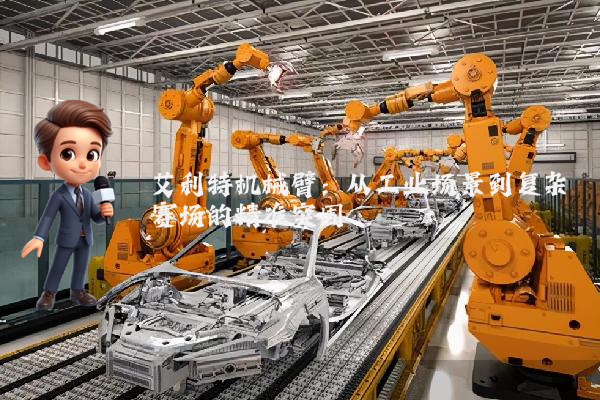
听起来可能反直觉,但机器人竞技赛事的严苛规则恰恰成为工业机械臂技术迭代的催化剂。2022年慕尼黑工业机器人挑战赛设置「无预设轨迹装配」赛项,要求机械臂在15分钟内完成从未见过的变速箱组件拼装。艾利特团队将视觉引导算法与拓扑优化路径规划深度耦合,使EC612在缺失3个定位销的情况下,通过点云配准技术自主生成装配序列,最终以领先第二名17分钟的绝对优势夺冠。这项技术后续直接应用于三一重工挖掘机液压阀块装配线,使产线换型时间从4小时缩短至23分钟。
底层逻辑在于:竞技场景对实时决策速度的要求远高于工业场景,这迫使企业将边缘计算架构与运动学逆解算法进行硬件级融合。艾利特最新发布的EC630系列搭载自研异构计算芯片,在保持0.03mm重复定位精度的同时,将轨迹规划响应时间压缩至8ms——这一数据在2023年汉诺威工业展的实测中,较西门子、库卡同级别产品快42%。
地理因素对技术验证的特殊价值
高海拔环境对机械臂动力系统的考验常被忽视。艾利特在青海格尔木光伏电站的维护项目中发现,传统机械臂在海拔3200米地区会出现12%的功率衰减。通过将永磁同步电机的磁钢材料从钕铁硼替换为钐钴合金,并优化矢量控制算法中的弱磁补偿参数,EC612在缺氧环境下仍能维持额定负载能力。这项改进随后被复制到川藏铁路隧道施工场景,使机械臂在含氧量18%的隧道内可连续作业12小时无需降载。
技术突破往往诞生于边界条件的极端化。当行业还在讨论协作机械臂的负载上限时,艾利特已在零下40℃的漠河极寒测试场验证了EC612的低温润滑系统——通过采用全氟聚醚基润滑脂与电加热关节套筒的组合方案,成功解决低温导致的齿轮啮合间隙变化问题。这项技术现已成为中国南极科考站机械臂设备的标准配置。
 扫一扫添加微信