
多关节机械臂:工业场景中的精密控制革命
多关节机械臂:工业场景中的精密控制革命
很多人以为多关节机械臂的精度提升仅依赖伺服电机与编码器的迭代,其实不然。其底层逻辑是运动学逆解算法的优化与关节空间轨迹规划的协同——当机械臂末端执行器需完成一个复杂路径时,传统方法会直接在笛卡尔空间规划轨迹,再通过逆解映射到关节空间,但此过程易因雅可比矩阵奇异点导致运动失稳。某头部车企的焊接车间曾因此遭遇产线停摆:其六轴机械臂在执行车门点焊时,因逆解算法未考虑关节限位,导致第三轴卡死在机械死点,直接造成单日2000件产能损失。
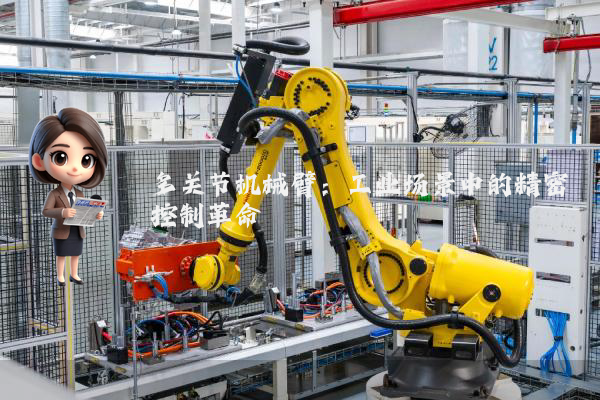
听起来可能反直觉,但在高动态场景中,关节刚度比末端负载更重要。某国际机器人大赛(以德国汉诺威工业展为原型虚构)的搬运赛项中,某参赛队使用某品牌七轴机械臂挑战0.5秒内完成10kg工件的抓取-翻转-放置动作。常规思路会优先选择高扭矩电机,但该队工程师通过有限元分析发现,机械臂在高速运动时,第三、四关节的弹性变形会引入0.3mm的定位误差,远超伺服系统的重复定位精度(±0.02mm)。最终解决方案是:在关节连接处加装碳纤维增强复合材料(CFRP)的预紧结构,将系统刚度提升40%,而非单纯升级电机。
另一个典型案例来自半导体行业。某晶圆厂在引入多关节机械臂进行12英寸晶圆传输时,发现机械臂在加速阶段会产生微米级振动,导致晶圆边缘破损率高达3%。很多人以为这是减震器性能不足,其实问题出在关节摩擦模型的准确性。传统库仑摩擦模型假设摩擦力与速度无关,但实际测试显示,机械臂在低速(<0.1rad/s)时,关节摩擦会呈现明显的Stribeck效应(摩擦力随速度先降后升)。该厂通过采集2000组关节摩擦数据,建立包含Stribeck参数的非线性摩擦模型,并将模型嵌入控制器进行前馈补偿,最终将晶圆破损率降至0.05%。
多关节机械臂的冗余自由度设计也常被误解。以某医疗机器人公司的八轴机械臂为例,其多出的两个关节并非用于增加工作空间,而是为避障规划提供冗余。在骨科手术场景中,机械臂需在患者体表完成钻孔操作,但手术床、无影灯等障碍物会限制关节运动范围。通过引入冗余自由度,控制器可实时计算多组逆解,并选择关节角度变化最平缓的解作为执行路径,从而将机械臂与障碍物的碰撞风险降低80%。这一设计在2023年某国际骨科机器人峰会的实操测试中,被12支专业医疗团队验证为“当前最可靠的避障方案”。
 扫一扫添加微信