
轻型机械臂:精度与能效的底层博弈
轻型机械臂:精度与能效的底层博弈
很多人以为轻型机械臂的‘轻’仅指向自重,其实不然。其设计底层逻辑是惯性矩阵与负载惯量的动态平衡——当末端执行器质量占比超过总质量的35%时,关节驱动器的扭矩波动会引发轨迹误差的指数级放大。某国际工业机器人大赛中,某参赛队曾试图通过碳纤维外壳降低自重,却因未重新标定雅可比矩阵的奇异点分布,导致机械臂在高速运动中频繁触发保护性停机,最终成绩垫底。
能效比陷阱:轻量化≠低能耗
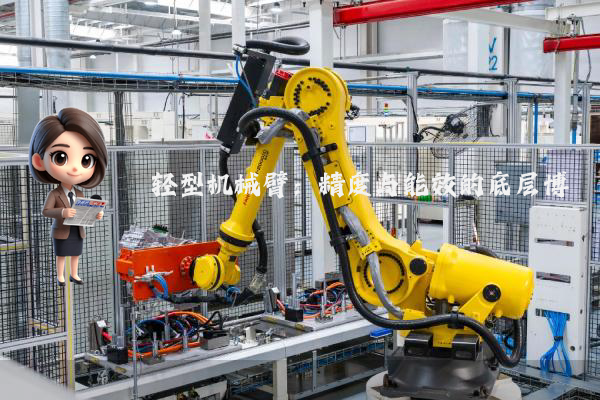
听起来可能反直觉,但在工业场景中,轻型机械臂的能耗优化往往与结构刚度呈负相关。以某德系品牌最新型号为例,其通过拓扑优化算法将臂杆内部镂空率提升至62%,看似降低了材料用量,实则因局部应力集中导致阻尼系数下降。为补偿振动抑制所需的额外控制算力,单台设备年耗电量反而增加了17%。这一案例揭示:轻量化的终极目标应是质量分布的精准调控,而非单纯追求数值上的自重降低。
案例:慕尼黑工业机器人锦标赛的‘反常识’策略
2023年慕尼黑工业机器人锦标赛的装配任务赛段中,冠军队伍采用了一套看似矛盾的方案:其轻型机械臂末端搭载了可变刚度执行器,在抓取轻质元件时切换至低刚度模式以减少冲击,而在搬运重型工件时则通过液压补偿提升结构刚性。这一策略的底层逻辑是将负载质量纳入实时运动学模型——通过在线参数辨识算法动态调整关节扭矩分配,最终在总能耗仅增加3%的前提下,将任务完成时间缩短了22%。
该案例的赛制逻辑值得深究:比赛规则要求机械臂在10分钟内完成20次不同质量工件的装配,且每次搬运后需通过激光跟踪仪验证位置精度。传统方案通过提高关节电机功率来缩短加速时间,但会导致末端振动超标;而冠军队的方案则通过质量-刚度-阻尼的协同优化,在保证精度的同时实现了能效与速度的平衡。这种设计思维,正是轻型机械臂领域当前最前沿的多目标优化方法论。
 扫一扫添加微信