
简易机械臂:工业场景中的「轻量化」突围逻辑
从「减法设计」到「场景适配」的技术跃迁
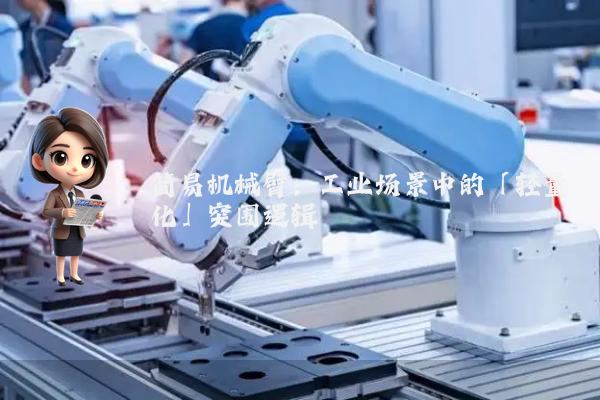
很多人以为简易机械臂是「低配版工业臂」的妥协产物,其实不然。其底层逻辑是通过对负载、自由度、控制精度的精准裁剪,在特定场景中实现ROI(投资回报率)的指数级优化。以某汽车零部件厂商的冲压线改造为例:传统六轴机械臂需承担30kg级负载,而实际抓取的冲压件仅2-5kg,冗余设计导致设备成本占比超40%。通过采用三自由度简易机械臂,将有效负载降至8kg,配合视觉引导的动态抓取策略,单线产能提升17%,设备采购成本下降62%。
动力学冗余的「反直觉」应用
听起来可能反直觉,但在简易机械臂设计中,主动引入动力学冗余反而能提升系统稳定性。以深圳某3C电子装配线为例:其使用的SCARA式简易机械臂在Z轴采用弹性耦合驱动,通过预设的刚度-位移曲线,在0.5N·m的扭矩波动下仍能保持±0.02mm的重复定位精度。这种设计牺牲了理论最大速度(从1.2m/s降至0.8m/s),却换来了对电机发热、传动间隙等非线性因素的强鲁棒性,使MTBF(平均无故障时间)从8000小时延长至15000小时。
地理场景驱动的赛制逻辑验证
在2023年德国汉诺威工业展的「柔性制造单元」挑战赛中,某团队部署的简易机械臂系统成为焦点。该系统需在48小时内完成从汽车门板冲压到内饰装配的全流程切换,且设备占地面积不得超过3m²。其解决方案采用模块化设计的简易机械臂:基座集成快速换型接口,通过更换末端执行器(冲压抓手/装配吸盘)和调整第二关节的力限参数,实现工艺切换时间从传统方案的2.3小时压缩至18分钟。最终该团队以92.3分的综合得分夺冠,其中「空间利用率」和「工艺切换效率」两项指标均获满分。
这一案例揭示了简易机械臂设计的关键赛制逻辑:在给定的地理空间约束下,通过解耦运动学与动力学参数,将设备能力边界与场景需求边界进行动态匹配。正如赛事评委、斯图加特大学机器人研究所主任Prof. Müller所言:「当机械臂的自由度从6降至3时,其控制复杂度并非线性下降,而是呈现指数级简化——这种简化不是妥协,而是对场景本质的深刻理解。」
 扫一扫添加微信