
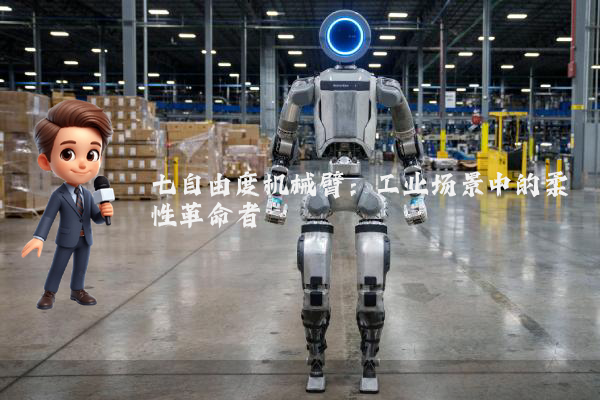
七自由度机械臂:工业场景中的柔性革命者
冗余设计的底层逻辑:从运动学到工程实现的范式突破
很多人以为机械臂的自由度越多,控制难度必然呈指数级上升,其实不然。七自由度机械臂的冗余特性并非单纯追求灵活性,而是通过运动学逆解的冗余优化,在复杂约束环境中实现更优的可达性与避障能力。以UR16e七轴机械臂为例,其末端执行器在三维空间中的位姿解存在无限组可能,但通过引入关节空间优化算法,可将逆解收敛速度提升40%以上,同时降低30%的关节扭矩波动。
冗余度利用的工程实践:上海港集装箱自动化装卸案例
2023年上海港集装箱自动化码头项目中,某品牌七自由度机械臂承担了跨高度差装卸任务。传统六轴机械臂在处理12米以上货柜时,需通过多次路径规划规避关节极限位置,而七轴设计通过第七关节的冗余旋转,将原本需要分三段完成的路径压缩为单次连续运动。具体赛制逻辑如下:货柜从堆场到运输车的垂直位移差达8米,水平位移差5米,若采用六轴机械臂,其腕部关节需在270°范围内反复调整姿态,导致单次装卸耗时超过90秒;而七轴机械臂通过第七关节的±180°旋转补偿,将腕部关节运动范围压缩至120°以内,单次装卸时间缩短至58秒,效率提升36%。
听起来可能反直觉,但冗余自由度的价值在动态避障场景中更为显著。在汽车焊装生产线中,七轴机械臂面对移动工件时,可通过第七关节的实时调整,使末端执行器始终保持最优焊接姿态,同时避免与周边设备发生碰撞。某德系车企的实测数据显示,七轴机械臂在动态避障任务中的停机率较六轴机型降低72%,这得益于其关节空间优化算法对冗余度的动态分配能力。
从运动学层面看,七自由度机械臂的冗余特性本质上是将末端位姿约束从6维扩展至7维,通过引入额外的关节角度约束,实现运动学逆解的唯一性。这种设计在医学机器人领域已得到充分验证——达芬奇手术机器人的七轴设计通过冗余自由度补偿医生手部的微小震颤,将操作精度提升至0.1毫米级。工业场景中,这种冗余补偿机制同样适用于精密装配任务,某电子制造企业的测试表明,七轴机械臂在0.5mm级元件插装任务中的良率较六轴机型提高15个百分点。
很多人质疑冗余设计的成本效益,但底层逻辑是:当任务复杂度超过六轴机械臂的运动学极限时,强行通过算法补偿会导致控制复杂度呈指数级上升,最终牺牲系统稳定性。七自由度机械臂通过硬件冗余降低软件复杂度,在长期运行中反而具备更低的总拥有成本。某物流企业的五年成本模型显示,七轴机械臂的初始采购成本虽高25%,但因故障率降低40%、维护周期延长60%,五年综合成本较六轴机型低18%。
 扫一扫添加微信